|
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性, 已在工业装配, 安全防爆等领域得到广泛应用。机械臂是一个复杂系统, 存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务, 需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿。
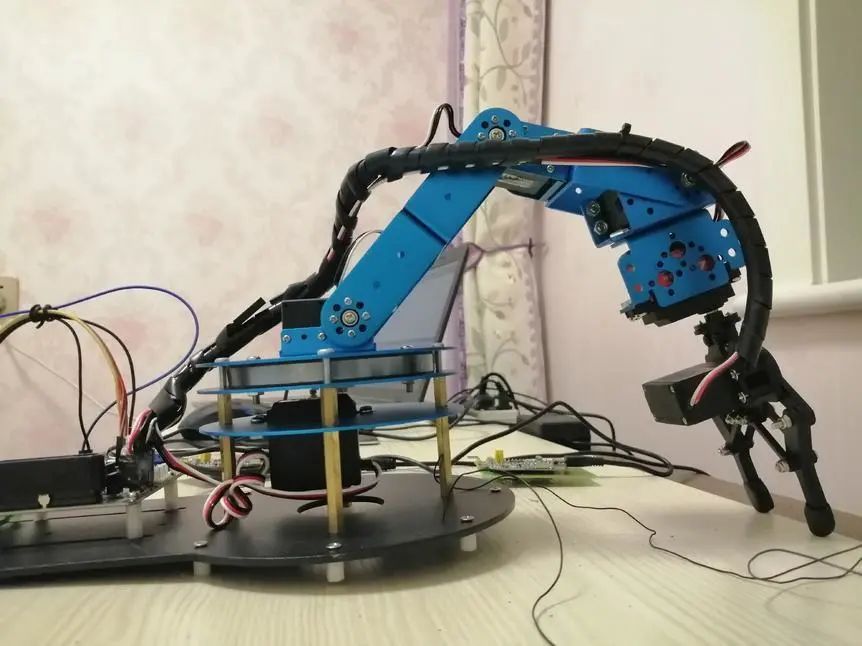
1、1台6轴机械臂-基于STM32单片机的三自由度体感仿生机械臂(原理图+源码+论文) 一、原理: 1、这里只用到了MPU6050的加速度计,没有用到陀螺仪,为什么不用陀螺仪,是因为陀螺仪的温漂太大。然后数据不稳定。 而且没有外接任何模块,(当然也可以外接)。加速度计知道吧!!!就是测加速度的。使用加速度融合出来的角度比较稳定。 2、通信我们一般使用IIC,程序通过《MPU-6000 & MPU-6050产品说明书(中文版).pdf》里面的IIC时序编写,(大概在第8页,10.数字接口的10.3 I2C通信协议) 3、在加速度得配置中有一个寄存器可以配置加速度的量程。我们设置为0,量程为+-2g,也就是该加速度计现在可以测量+-20m/s2。 ADC是16位的,当为2g的时候是65535,-2g的时候是0。 4、然后就是将读取到的数字(其实就是AD转换,模拟信号转换成数字信号),得到具体的数据就可以分析了。 5、这里面如果将模块正常的平放在桌子上面,理想状态下Z轴会读取到大概49152左右的数,(也就是1g左右,重力加速度,当然是有误差的。) 6、然后就是怎么分析了,你要是还想了解一下加速度,就看一下《姿态解算说明(Mini AHRS).pdf》。 8、对了,还有一个数学公式 这个公式就可以将加速度换成角度 aacx x轴的加速度 aacy y轴的加速度 aacz; z轴的加速度 tempZ = sqrt((aacx * aacx + aacy * aacy)) / aacz; resZ = atan(tempZ); res = resZ * 1800 / 3.14; 得到与自然Z轴的角度 二、描述: 由两个发送端组成整个机械臂系统,发送端一图5.7在PCB线路板上设计并焊接集成了STM32F103C8核心板,MPU6050姿态传感器,nRF24L01无线收发器和一个控制机械臂爪子部分夹取功能的按钮。MPU6050姿态传感器输出的并不是角度或者加速度信号,mpu6050内部集成有处理单元DMP数字运动处理器,原始数据经过DMP融合(打包处理)得到四元数,四元数在经过以下的数学公式转换分别转换为x轴,y轴,z轴上的角度,接收端收到数据后,再将角度最终转换为弧度交由机械臂舵机去执行。
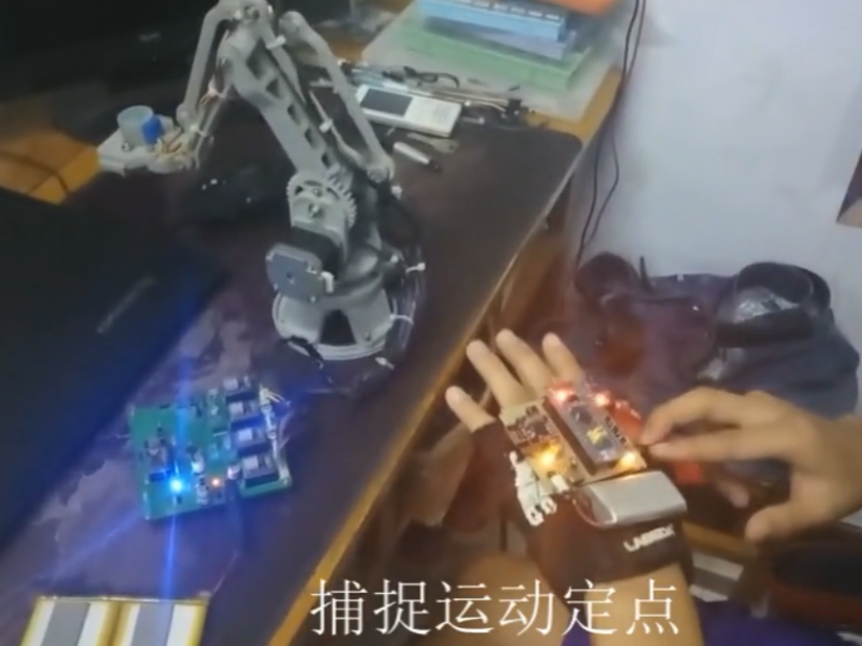
2、手机控制机械臂设计方案 本作品是一款由手势控制,并且能够实现快速示教再现的工业机器人,它能够实时跟随手势动作 。具有灵活性强、快速示教再现、可在远程无人工作区无线遥控执行动作。 工作原理: 工作原理是通过在手部穿戴手势控制端控制板,其板载主要包括陀螺仪模块、通讯模块和stm32最小系统。PMU6050陀螺仪模块对手部角度的变化采集,经过单片机对数据进行分析、滤波、转换,然后通过NRF24L01无线模块,将处理好的数据发送给机械臂执行端。执行端根据接收到的数据,转换成脉冲信号发送给步进电机驱动,进而控制机械臂运动。 控制方式及优势: (1)、机器人具有极速动作规划并重复再现的特点,适应生产任务多变的工作场景。 (2)、手势操作的控制方法学习过程快,几乎不需要培训,节约的编程工人的工资成本,生产线升级速度极快。 产品创新点: (1)由手势控制,操作方便,灵活性强,稳定性好。 (2)可以远程遥控操作,改善工作状态,不必忍受工作现场恶劣的环境条件。 (3)编程方式简单,操作者无需接受专门培训,且产品更适应多变的工作任务要求、 (4)易于快速指定动作来重复执行。
3、手势识别控制的3D打印机械手-智能性最强的机械手臂 机械手能模仿人手和臂的某些动作功能,用以按固定程序抓取、搬运物件或操作工具的自动操作装置。机械手臂有多种用途,不仅可以安装在机器人身上,也可以给残疾人用来当假肢。这个版本的机械手臂可以采用PC机进行控制,也可以使用手势识别算法来控制。5个手指和手腕均可活动,而且手指关节可以精准定位,进行各种微小角度的开合。该机械手对3D打印机精度要求较高,需要0.1mm精度,达不到此精度的话传动机构会出问题。 手臂硬件用的STM32单片机,代码和PCB都是我自己设计的,速度非常给力,无延迟无卡顿。使用并联臂3D打印机,ABS、PLA塑料进行3D打印。5个手指,每根都可以进行开合,请看视频,每根手指都可以精确运动到任意一个角度,手腕可以进行旋转。可以抓取球,笔,杯子,遥控器等物品。 附件内容包括: 1:机械手臂控制板的电路图和PCB文件 2:机械手臂调试教程、详细组装文档,零件清单,及注意事项 3:机械手臂手势识别上位机以及STM32硬件代码。 4:机械手臂控制每个手指精确开合的机械结构三维图纸模型
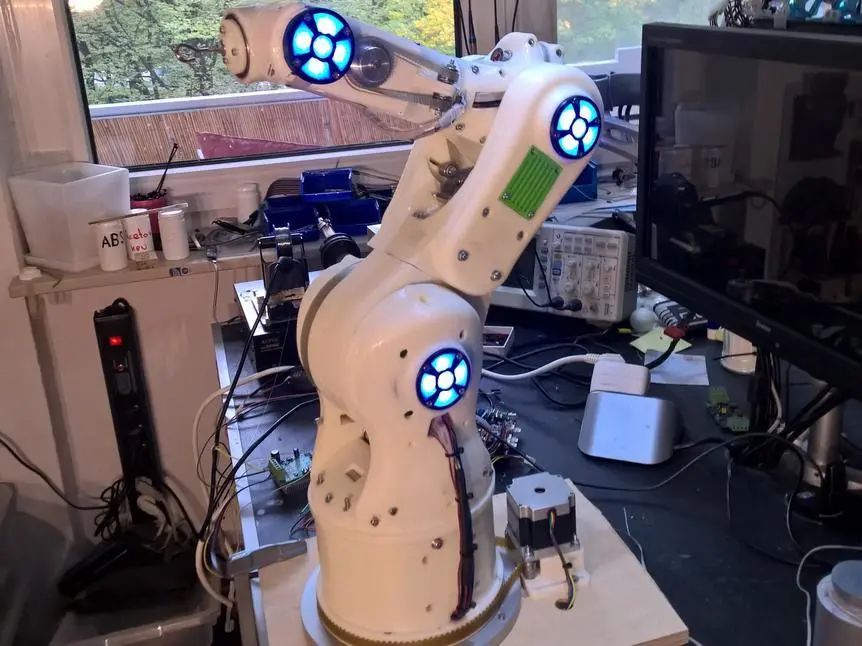
4、机械臂开源资料(工程源文件) 我的可打印机械手受到了著名的工业机器人的启发,但是可以打印。 目标是开发一种开放源代码的机器人手臂,以供私人或小型企业使用,并使每个人都可以使用机器人开发。
未来的Arm将包括一个移动基地。
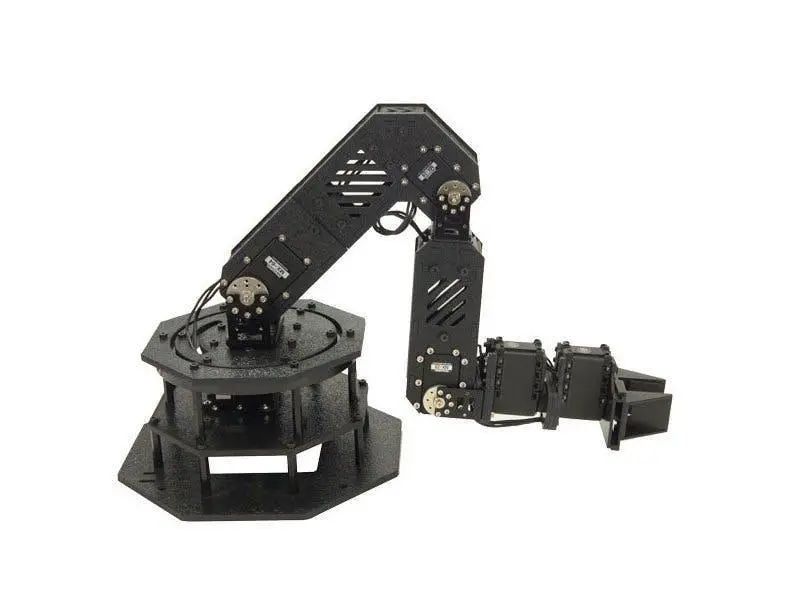
5、如何使用四个伺服器制作机械臂 该项目将向您展示如何使用四个伺服器制作机械臂。
· 跳线(通用)× 1 · 旋转电位器(通用)× 4 · SG90微伺服电机× 4 · Arduino UNO和Genuino UNO× 1 软件应用程序和在线服务: · Arduino IDE 这个机器人手臂由4个伺服器组成: · 第一个伺服进行水平扫描 · 其他伺服系统控制机械臂的喷嘴 · 他可以用四个电位器控制。 |
| 看起来不错,附件呢 |
STM32
超强工具——STM32CubeMX 你会用吗?
集结出发! STM32全国研讨会系列之一:ST智能门铃中国首秀
关于STM32启动文件的几个小问题
【银杏科技ARM+FPGA双核心应用】STM32H7系列35——USB_VCP_FS
【银杏科技ARM+FPGA双核心应用】STM32H7系列28——USB_HID
粉丝分享 | 图说CRC原理应用及STM32硬件CRC外设
STM32L151进入低功耗,并由RTC唤醒的故事
[转]stm32控制NFC模块(PN532)源码(P2P,模拟卡,读写卡等
STM32G070RB+LVGL移植
 微信公众号
 手机版