




|
飞控是从头到尾的挨个来的,当然中间也少不了一些程序的移植(做过程序的都知道,程序没有必要完全自己来写的,能偷懒就偷懒的,别人做的底层驱动就拿来用吧)。 其实做飞控没有想象的那么难的,准备从头开始讲述自己做过的那些飞控,如果有什么不足的地方请谅解的。 讲述的飞控设计包括三个部分:硬件,软件,上位机(PC显示)。 硬件设计 
 软件设计 
上位机 飞控是软件和硬件的集合体,没有了硬件或者软件都是不可以,但是上位机就不一样了,这只是一个调试的阶段,或者后期的美化阶段,没有了上位机我们照样可以使用。飞机也照样在天上飞行的 。 首先我们需要做的硬件设计,其中包括处理器、惯导模块、电源模块等。 每一个部分设计都需要考虑到后期的需要,举个简单的例子: 处理器的设计,对于这个部分的设计我们应该怎么实现呢? 我们要考虑功能的,我们需要一个简单的IIC接口,需要串口,需要下载接口的,还需要PWM接口和PPM接口,当然了成熟的飞控是不需要这么多的,设计这么多的接口都是为了我们能够更好地惊醒二次开发的。 废话少说,开始讲述硬件设计。 首先我们要对硬件进行选型的,根据我的了解,市场上的产品处理器一般都有AVR的MEGA2560,mega328,STM32f1 STM32f4.对于这些产品的我们需要从他的资源和价格方面考虑的,我自己就是用的STM32F103vct6作为核心处理器的,首先它的外设比较丰富,不是其他多一些处理器所能比拟的,而且它是32位处理器,它价格又比STM32F4的处理器价格低了不少。所以我决定选择STM32F103的处理器,当然后续的更新会采用STM32F4的处理器。 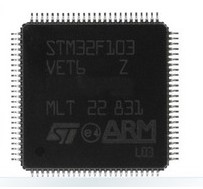 stm32f10x 电源芯片的设计,需要能够满足STM32和惯导模块的使用的,甚至包括我们后续要使用的GPS、超声波等模块的供电,所以我们要采用TPS33733的芯片作为供电部分,具体的我们后面有所讲述的。 IMU设计主要包括三轴加速度传感器、陀螺仪传感器、磁航向传感器。对于这个模块的设计大家普遍选用的是MPU6050芯片,这个直接集成了三轴加速度传感器、陀螺仪传感器 ,而且价格相比三个月前也降低了好多了,这是首选的。磁航向选择HMC5883L作为传感器(不过焊接的时候比较困难的,好麻烦的)。至于具体的设计在后面会讲解的。 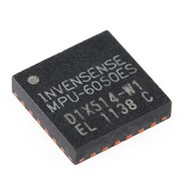 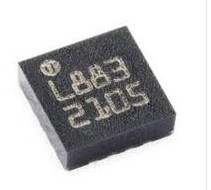 Mpu6050 HMC5883L 还有一些其他的模块,例如下载的jlink设计还有串口发送模块usb转TTL的设计,这个一般都是需要自己来实现的。这才是开头,准备再后面跟大家一起来探讨的。 |
| 赞,为什么没有后续呢 |
坐小板凳上学习 |
| 给你赞一个 !非常好,但是资料很少 |
| 赞一个! |
| 牛人,牛做品 |
| 楼主怎么没有 更新了呢 |
 微信公众号
 手机版


